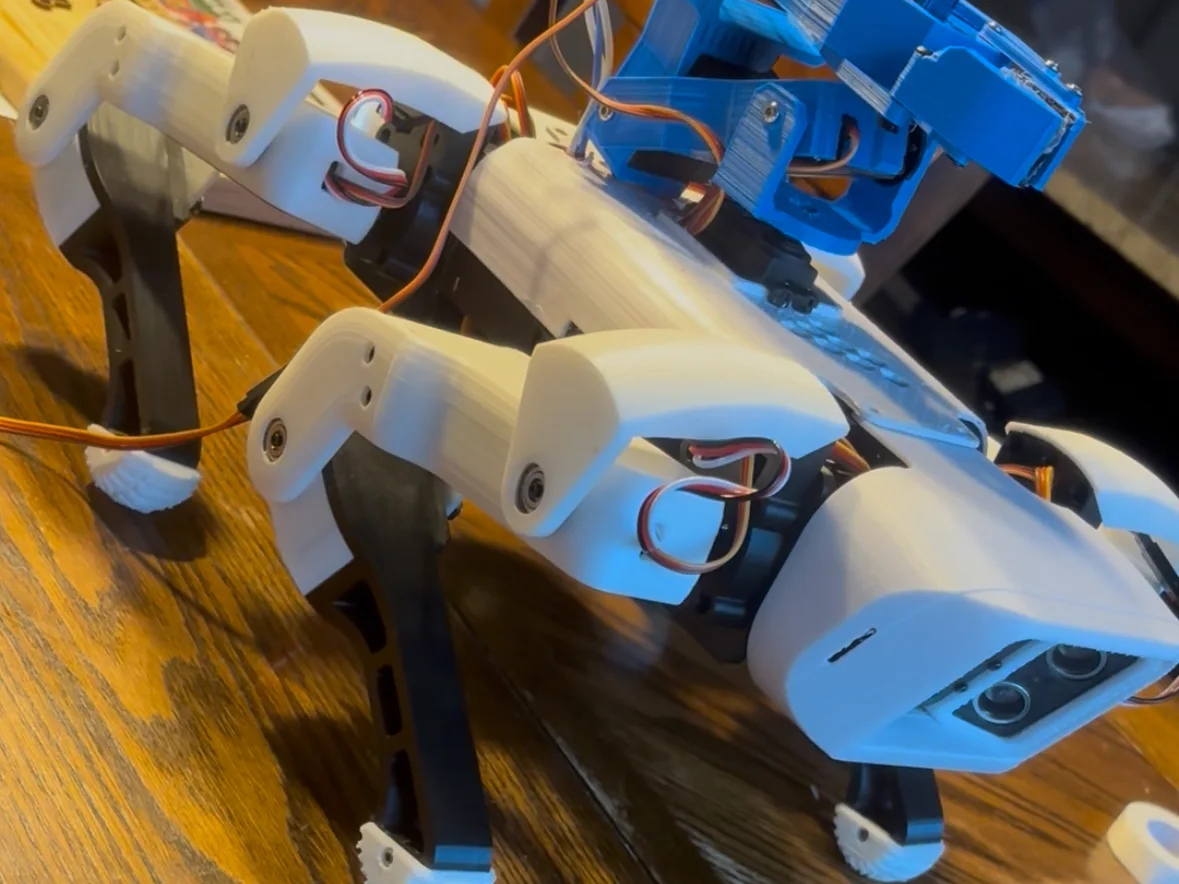
Описание и рекомендации по печати
Я спроектировал съемный аккумуляторный отсек и манипулятор для верха роботизированной собаки spot micro на thingiverse. Это потому, что, завершив сборку робота по видео cyber one, я нашел его слишком простым и захотел добавить манипулятор и съемный аккумуляторный отсек для более безопасной зарядки. Для сборки и подключения начните с этого видео: https://www.youtube.com/watch?v=ZjOKAhMkWnQ&list=PLgXTfFM40HqF6YqVjWtEtDC-ekbIkpkyE, а затем продолжайте просмотр плейлиста, это инструкции от cyber one о том, как собрать spot micro. Для ног используйте это пошаговое руководство на GitHub: https://github.com/michaelkubina/SpotMicroESP32
ПОЖАЛУЙСТА, УБЕДИТЕСЬ, ЧТО ВЫ ОТКАЛИБРОВАЛИ СЕРВОПРИВОДЫ ПЕРЕД ТЕМ, КАК ЗАКРЕПИТЬ ИХ. В ПРОТИВНОМ СЛУЧАЕ ВАМ ПРИДЕТСЯ РАЗБИРАТЬ НОГИ И МАНИПУЛЯТОР ДЛЯ ИХ КАЛИБРОВКИ.
также откалибруйте сервоприводы в MRL на raspberry pi.
Напечатайте foot tip.stl 4 раза
Напечатайте каждую деталь ноги по 2 раза на каждую сторону
напечатайте I shoulder 2 раза, по одному для каждой стороны
напечатайте O shoulder 2 раза, также по одному для каждой стороны
для захвата напечатайте прямую тягу 3 раза и изогнутую тягу 2 раза
напечатайте все остальное 1 раз
переверните пустую правую пластину на левую сторону, а пластину с отверстием поместите на правую сторону для более легкого доступа к micro sd raspberry pi
(Это все еще в процессе разработки, поэтому я могу добавить улучшенные или доработанные файлы для разных деталей)
(На фотографиях выше моя версия V4, а сейчас я печатаю V5, поэтому загружу фотографии, когда закончу, в раздел комментариев или выше.)
СПАСИБО KDY ЗА НАЧАЛО ПРОЕКТА SPOTMICRO, CYBER ONE ЗА ПОДКЛЮЧЕНИЕ, КОДИРОВАНИЕ И ИНСТРУКЦИИ ПО СБОРКЕ, TEZBOT ЗА МОДИФИКАЦИЮ СВЕТОДИОДОВ И КАМЕРЫ, DavTech_3D ЗА МОДИФИКАЦИЮ МАНИПУЛЯТОРА, robjk ЗА УСИЛЕНИЕ НОГ И Kooba ЗА ДИЗАЙН НОГ
ИСПОЛЬЗОВАННЫЕ ДЕТАЛИ:
МОТОРЫ:
11x сервоприводов mg996r для верхних конечностей и базы манипулятора и моторов.
1x sg90 сервопривод для захвата
4x сервопривода DS3225MG (больший крутящий момент для нижних конечностей или, если есть достаточно средств, для всего робота, кроме захвата)
ПЛАТЫ И ЭЛЕКТРОННЫЕ КОМПОНЕНТЫ:
1x raspberry pi 3b+ (материнская плата) (новая версия лучше, но в видео по сборке Cyber One использует 3 и 4 (он обновляет его))
1x mpu 6050 (гироскоп)
1x arduino nano (контроллер датчика расстояния)
1x PCA9685 (контроллер сервоприводов)
2 X 2S 2200mAh Lipo 7.4v (Питание робота.)
1 x Камера Raspberry Pi 8MP
2 x XL4005 5A регулируемый источник питания понижающего режима
1 x Двойной MBR20100CT 100V - 20A Power Barrier Rectifier TO-220 (2 x Диода) (опционально, я не использовал, но вы можете)
2 x ультразвуковых датчика, HC04
(опционально 4x светодиода, и если вы используете светодиоды, добавьте резистор 330 Ом к каждому светодиоду)
1x зарядное устройство для lipo 2s (выбирайте, что купить)
1 x 2x16 строчный ЖК-дисплей I2C
1 x DPST переключатель
Провода, разъемы и винты:
МНОГО ЛЕНТОЧНЫХ КАБЕЛЕЙ AWG
5x разъемов xt60
набор разъемов jst
обжимной инструмент
Набор термоусадочных трубок
Набор лепестковых клемм (для подключения к выключателю питания)
МНОГО болтов M3x20
8x болтов M4x20 для прикручивания крышки
8x гаек M4
МНОГО шестигранных и квадратных гаек M3
различные размеры гаек M2 (для крепления pi и прочего)
шестигранные болты M2
Несколько фланцевых шарикоподшипников F625zz (около 12+)
(если я пропустил какие-то детали, они, вероятно, есть в инструкциях по видео сборки от cyber one.)
(cyber one не добавлял захват к своему, но установка этого должна быть довольно простой, просто дайте знать, если есть вопросы)
Вам понадобится провод большего сечения для питания от аккумулятора, но он не обязательно должен быть таким же толстым, как обычный аккумуляторный блок lipo.
Вам нужно будет написать свой собственный код , мой совет - использовать My Robot Lab на raspberry pi, так как это упрощает управление всеми деталями и компонентами. Некоторые инструкции по загрузке кода и вещи MRL от cyber one устарели, и есть новые версии, что делает кодирование собаки одновременно проще и сложнее.
ЛУЧШЕ ПЕЧАТАТЬ ИЗ PETG ИЛИ PLA
/Возможно, вам также придется ПРОСВЕРЛИТЬ ОТВЕРСТИЯ ДЛЯ РАЗЛИЧНОГО ОБОРУДОВАНИЯ И ПРИМЕНЕНИЙ \
Удачи в печати и сборке, и хорошего настроения! :) -3D P C
-P.S. если я что-то упустил, просто напишите в комментариях ниже, также не стесняйтесь ремиксить и создавать свои собственные адаптации
(Робот-собака красного цвета - это моя v5, а белого - моя v4)
~~ ОБНОВЛЕНИЕ 1, 19.07.25 ~~
- Добавлены файлы держателей сервоприводов для сервоприводов запястья
- Загружена передняя панель ESP32 для более удобной установки ультразвуковых датчиков и камеры raspberry pi, которую я модифицировал для размещения 4 светодиодов и камеры raspberry pi ([для печати напечатайте файл с именем modded spot micro front.stl v4 #2 и 3][также спасибо еще раз Kooba за создание spot micro esp32!])
- Сейчас дорабатываю держатель аккумулятора, чтобы он был не таким хрупким, но при этом помещался в основание для легкого извлечения, загружу обновленную версию, когда закончу
~~ ОБНОВЛЕНИЕ 2, 20.07.25 ~~
- Исправлен съемный аккумуляторный отсек для повышения прочности, чтобы он не ломался при установке аккумуляторов
- Исправлена передняя панель, чтобы камеру можно было установить без задевания рамы
~~ ОБНОВЛЕНИЕ 3, 21.07.25 ~~
- На данный момент название модели изменено на Spotmicro esp32 V4, так как я начинаю все больше ремиксить esp32 spot micro от Kooba, потому что это отличные детали!
- исправлена верхняя пластина для работы с spot micro v4
- исправлена задняя пластина для работы с adafruit lcd
- исправлена нижняя пластина для работы с esp32 v4
~~ ОБНОВЛЕНИЕ 4, 22.07.25 ~~
- Исправлена задняя пластина, чтобы она не была перевернута
- Исправлена верхняя деталь и сделана более эстетичной для лучшего вида
- ДОБАВЛЕНЫ недостающие детали ног, которые я забыл добавить.
- Добавлены недостающие детали манипулятора, которые я забыл добавить
- Немного сточил клинья держателя аккумулятора, чтобы мои lipo лучше подходили
~~ ОБНОВЛЕНИЕ 5, 23.07.25 ~~
- Исправлено верхнее плечо, чтобы оно могло удерживать преобразователи
- Исправлены неправильные боковые пластины
~~ ОБНОВЛЕНИЕ 6, 24.07.25 ~~
- Исправлен захват, чтобы он мог работать с любым сервоприводом sg90
~~ ОБНОВЛЕНИЕ 7, 31.07.25 ~~
-В НАСТОЯЩЕЕ ВРЕМЯ РАБОТАЮ НАД УЛУЧШЕННЫМ МАНИПУЛЯТОРОМ ДЛЯ ВЕРХНЕЙ ЧАСТИ С БОЛЬШЕЙ ПОДВИЖНОСТЬЮ И БОЛЬШЕЙ ПРОЧНОСТЬЮ ЗАХВАТА (мини-обновление от 7 декабря 2025 г., в последнее время был занят и все еще работаю над манипулятором, на данный момент я закончил захват, но мне все еще нужно его протестировать, опубликую, когда закончу! Спасибо за терпение!)
~~ Обновление 8, 25.12.25 ~~
Теперь использую python для кодирования, так как это оказывается эффективнее, чем MRL
Открытая модель сообщества Creality Cloud • Оригинальный автор: 3DP_T • Лицензия: CC BY-NC-SA
Профили печати (2)
-
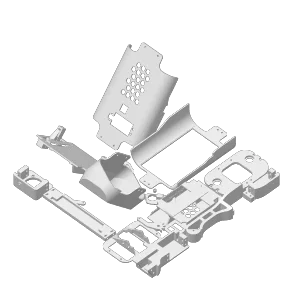 Слой 0.2 мм, стенок: 2, заполнение 15%Только параметры
-
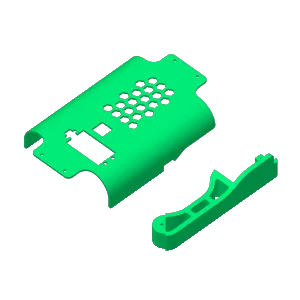 Слой 0.2 мм, стенок: 2, заполнение 15%Только параметры
Для этого принтера профилей пока нет.
Войдите, чтобы добавить свой профиль печати.
Файлы модели (9)
| Файл | Формат | Габариты, мм | Полигоны | Размер | Действие |
|---|---|---|---|---|---|
| robotizirovannaya-sobaka-spotmicro-esp32-v5-ee4dd_all_parts.zip | ZIP | 186.47×150.00×47.50 | 28.5K | 366 КБ | |
| Top_Shoulder.stl | STL | 40.00×12.00×47.50 | 2.7K | 132 КБ | |
| claw_fix_for_any_sg90.stl | STL | 56.97×93.32×20.30 | 2.4K | 116 КБ | |
| spot_micro_fixed_back-3.stl | STL | 186.47×114.00×34.50 | 2.7K | 130 КБ | |
| spot_micro_fixed_back-2.stl | STL | 101.66×58.51×9.75 | 10.9K | 530 КБ | |
| new_side_plates.stl | STL | 29.00×130.00×6.50 | 2.7K | 131 КБ | |
| new_side_plates_fix_pi_side.stl | STL | 29.00×130.00×6.50 | 2.7K | 133 КБ | |
| new_side_plates_fix-2.stl | STL | 40.00×12.00×47.50 | 2.7K | 132 КБ | |
| Chassis_Side.stl | STL | 25.00×150.00×6.50 | 1.8K | 86 КБ |
Фото готовых отпечатков (0)
Пока никто не выложил фото распечатки. Станьте первым и заберите +35 XP!
Обсуждение модели (0)
Войдите, чтобы оставить комментарий или выложить фото мейка.
Фигурки и персонажи
Бесплатно
Роботизированная собака Spotmicro ESP32 V5
Скачать модель (ZIP, 366 КБ)Размеры модели
186.47×150.00×47.50 мм
Нужен стол
от 187 мм
Печать
FDM, без поддержек
Объём модели
154.76 см³
Сколько уйдёт пластика
Вес и цена пластика
86 г, ~35 ₽